Descripción general
El sensor Filtro limpia otro sensor: descarta lecturas absurdas, suaviza el ruido, limita el rango o reduce la frecuencia de actualización. Los filtros se encadenan en orden.
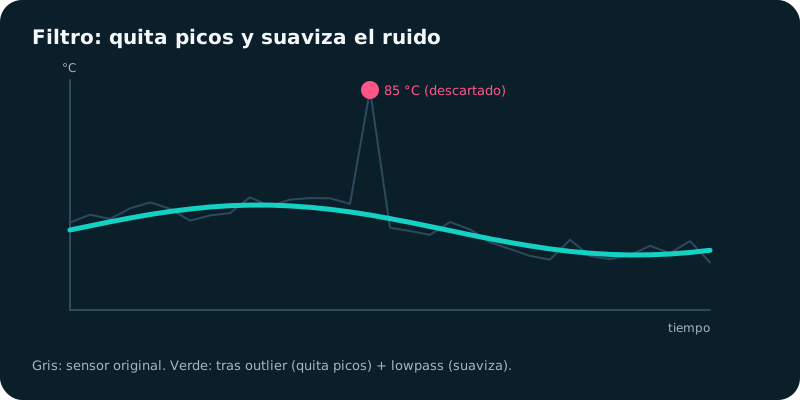
Ilustración: NODARA.
Requisitos
- Un sensor ruidoso:
sensor.temperatura_salon.
Crear el ayudante
Se puede crear desde Ajustes → Dispositivos y servicios → Ayudantes → Crear ayudante → Filtro (Filter), pero en YAML puedes encadenar varios filtros:
sensor:
  - platform: filter
    name: "Temperatura salón filtrada"
    unique_id: temperatura_salon_filtrada
    entity_id: sensor.temperatura_salon
    filters:
      - filter: outlier
        window_size: 4
        radius: 2.0
      - filter: lowpass
        time_constant: 10
        precision: 1
Ideas de uso
- Temperatura estable sin picos falsos. Es el ejemplo de abajo.
- Potencia de un enchufe suavizada para que las automatizaciones no salten con cada pico.
- Nivel de batería que no baile entre dos valores.
- Distancia de un sensor ultrasónico con lecturas erráticas.
- Reducir escrituras en la base de datos con
time_throttle. - Media móvil de 10 minutos del consumo para el panel.
Ejemplo de uso
Objetivo: Tener una temperatura estable para tus automatizaciones, aunque el sensor dé de vez en cuando un valor absurdo (por ejemplo, 85 °C).
Cómo funciona
- Los filtros se aplican en orden, cada uno sobre el resultado del anterior.
outliercompara cada lectura con la mediana de las últimas 4 (window_size). Si se aleja más de 2 °C (radius), la descarta y usa la mediana.lowpasssuaviza las variaciones pequeñas: cuanto mayor seatime_constant, más lento y estable es el resultado.- Hay más filtros:
range(limitar a un mínimo y un máximo),throttleytime_throttle(reducir la frecuencia), ytime_simple_moving_average(media móvil por tiempo).
Resultado
Acción
Lecturas: 21.2 · 21.3 · 85.0 · 21.4Resultado
sensor.temperatura_salon_filtrada
21.2 · 21.2 · 21.3 · 21.3
(el 85.0 se descarta)